BUT GEII · Robotique et énergie
Piloter un robot vers sa balise.
Un robot réalisé à trois : énergie, détection infrarouge et algorithme de pilotage.
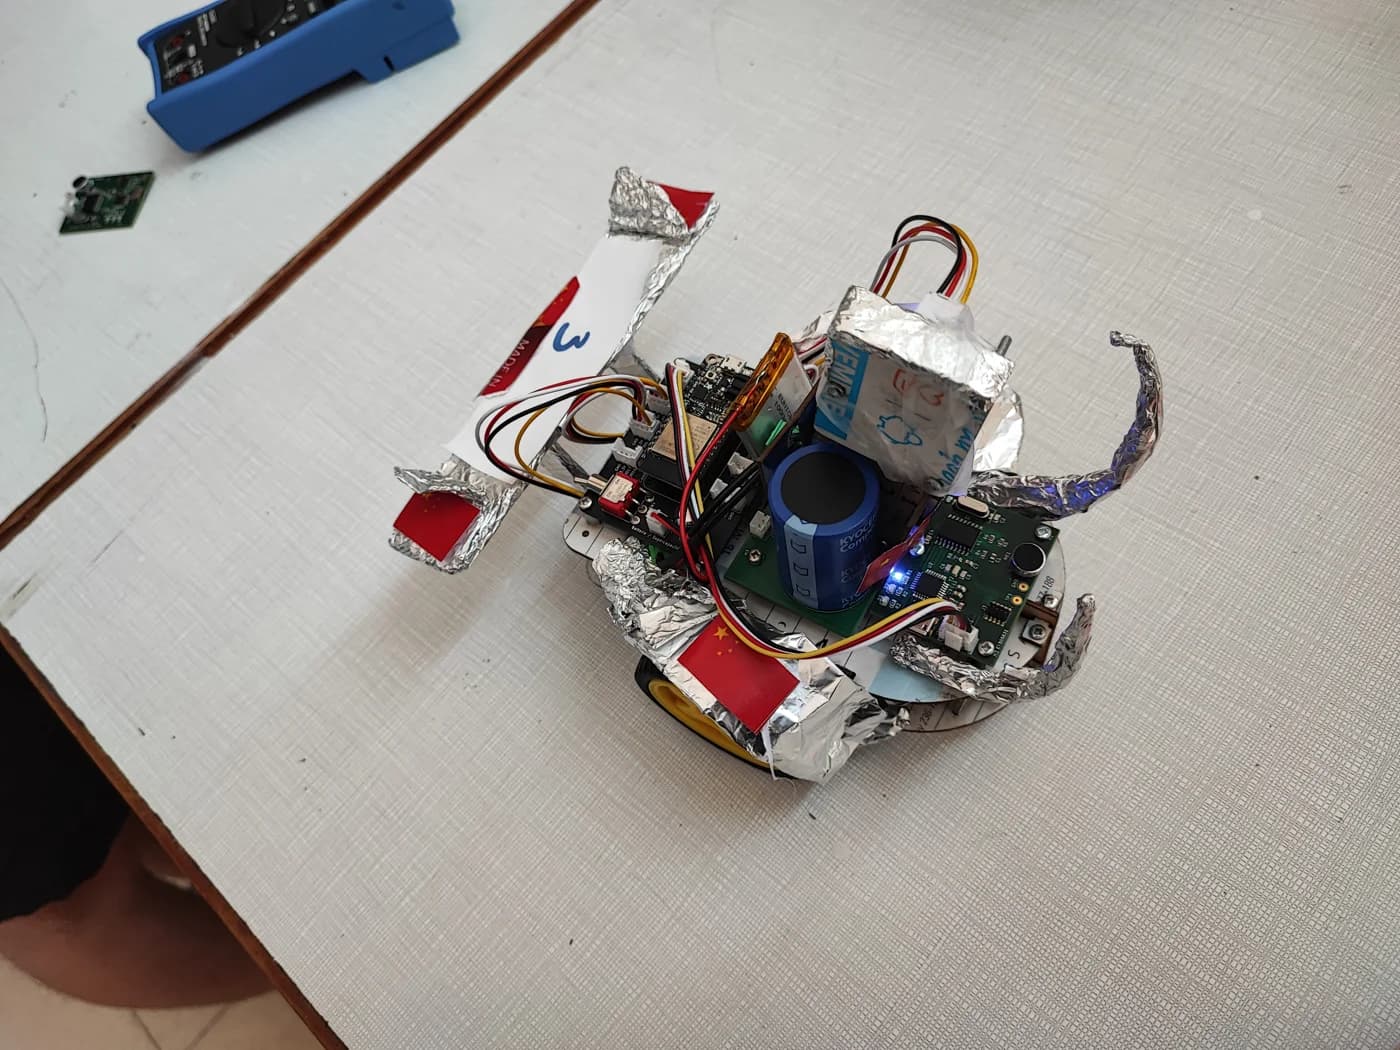
Trois fonctions, une réalisation collective
Le projet réunissait une alimentation par supercondensateurs, la détection d’une balise infrarouge et le pilotage du robot. Chaque étudiant prenait en charge une fonction.
Ma contribution : le pilotage
J’étais responsable de l’algorithme principal de pilotage. Il exploitait les informations de détection pour orienter le robot vers la balise, en coordination avec les responsables de l’énergie et de la détection.
Photos et essais
Les photographies et les vidéos conservées montrent le montage et les essais. Elles permettent de suivre le travail au-delà du seul résultat final.
Pour aller plus loin
Les travaux, en images et en documents.
Photographies, essais et documents complémentaires du projet.
Chargement des ressources…