BUT GEII · Robotique
Compléter la perception d’un robot autonome.
Associer ultrasons, électronique et ROS pour compléter la détection d’obstacles du LiDAR.
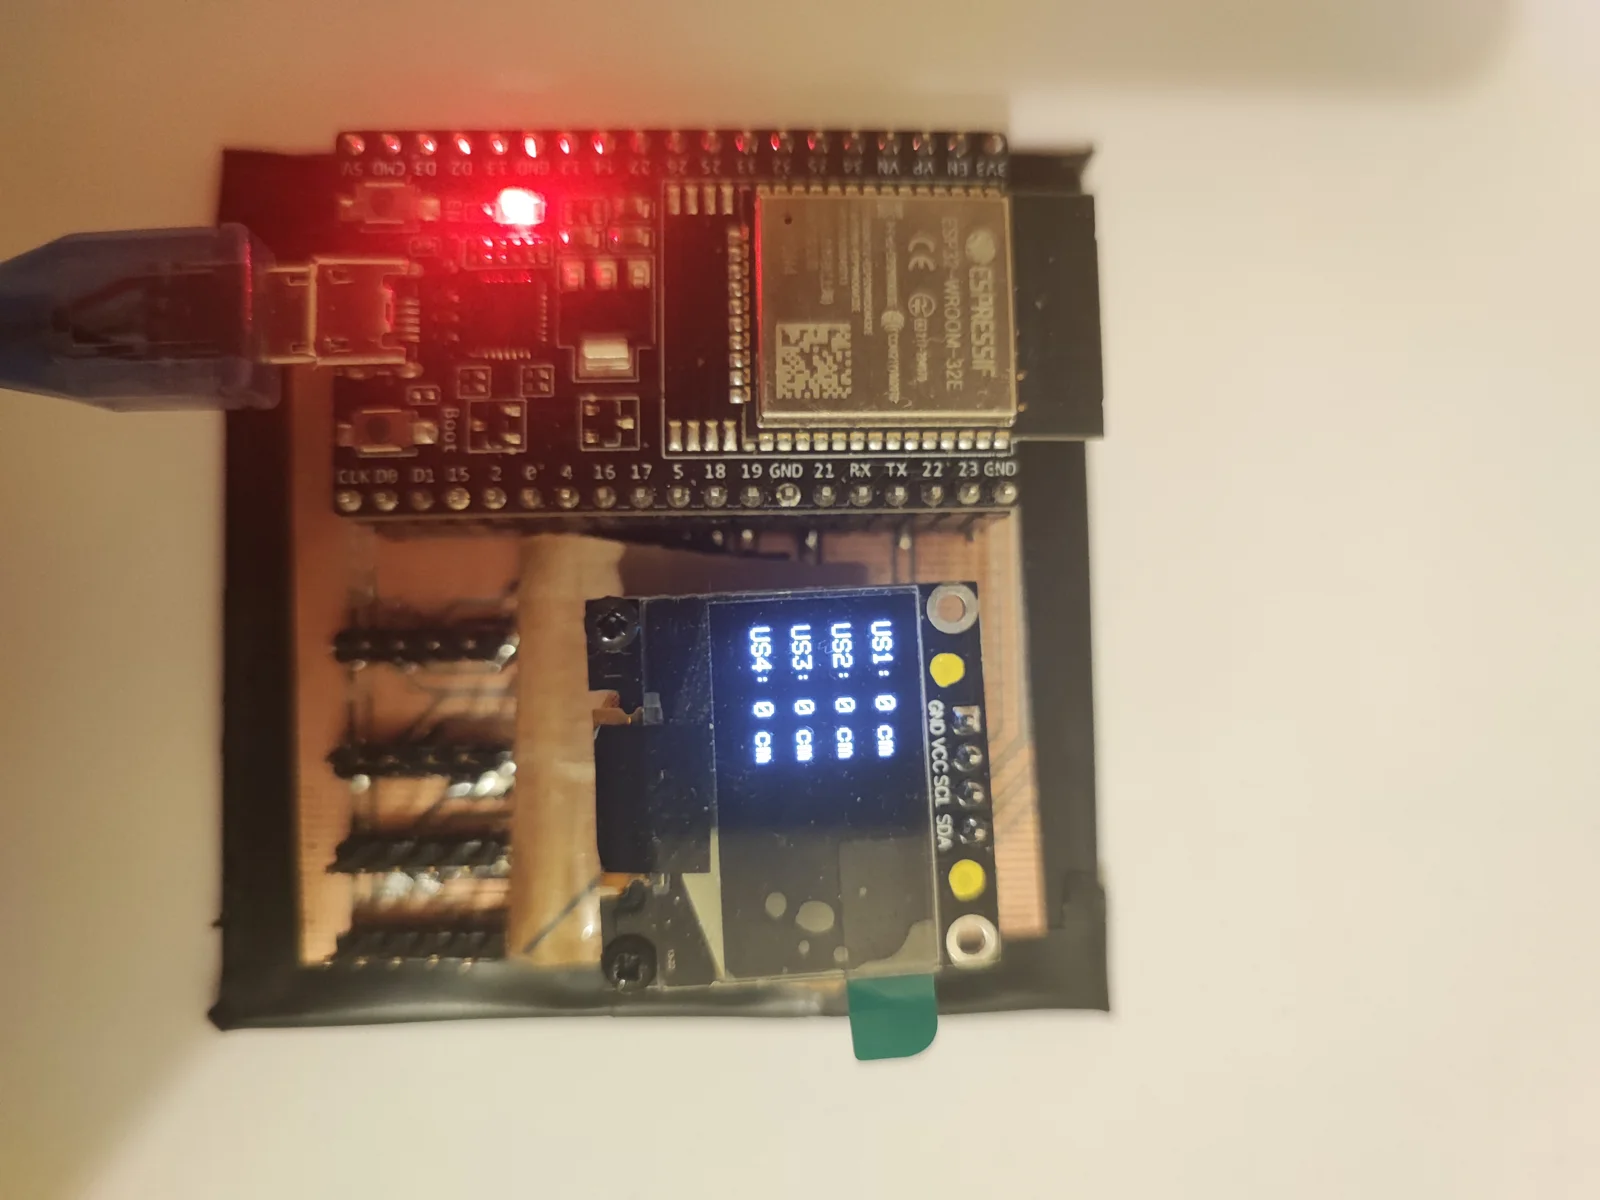
L’observation
Sur notre plateforme universitaire, certains obstacles étaient mal détectés par le LiDAR. J’ai travaillé sur une détection complémentaire avec des capteurs ultrasonores.
Du circuit au logiciel
J’ai réalisé une carte d’interfaçage à base d’ESP32, avec une liaison série/USB vers le système embarqué. La plateforme utilisait une Jetson Nano, ROS1, un RPLIDAR A2 et un VESC.
Un arrêt dans les deux modes de conduite
La fonction de détection pouvait arrêter le robot à l’approche d’un obstacle, en conduite manuelle comme autonome. Ce travail m’a permis de relier électronique, C++ et visualisation avec RViz.